

Tư vấn
Thiết lập số liệu để xác định động lực học lồng vòng bi, bạc đạn
Th9
Vòng bi, bạc đạn hiện đại Ngày nay không còn đơn giản phải đáp ứng các kỳ vọng cao về tuổi thọ sử dụng và độ chính xác như hướng dẫn; thực sự, tổn thất ma sát và tiếng ồn cũng phải được giảm thiểu. Một loại tiếng ồn được tạo ra khi trong một số điều kiện hoạt động nhất định, lồng của vòng bi, bạc đạn thực hiện chuyển động chồng chéo – ngoài chuyển động quay của nó – có tần số rất cao so với tốc độ của nó. Chuyển động này hoạt động như một nguồn ồn có thể kèm theo biến dạng lồng nghiêm trọng. Hiện tượng này thường được gọi là “sự không ổn định của lồng” hoặc “tiếng kêu của lồng”.
Sử dụng nhiều mô phỏng đa thân, bài báo này sẽ phân tích một cách có hệ thống chuyển động của lồng trong các ổ lăn khác nhau trong các điều kiện vận hành khác nhau. Các kiểu chuyển động cơ bản, có thể khái quát được có thể được rút ra từ phân tích này, mang lại một phương pháp luận cho phép chuyển động lồng, đã được tính toán trong mô phỏng hoặc đo trong một thử nghiệm, được gán tự động cho các kiểu chuyển động đã xác định trước đó với mức độ cao về độ tin cậy. Do đó, phương pháp luận này cho phép đánh giá khách quan về động lực của lồng.
1. Giới thiệu
Trong kỹ thuật tàu điện và chế tạo máy công cụ, độ rung thấp và tiếng ồn thấp được coi là một trong những đặc điểm chất lượng quan trọng nhất. Theo đó, khi các đoàn tàu điện ngày càng được điện khí hóa, việc giảm tiếng ồn trong đoàn tàu hiện đang là điều quan trọng hàng đầu trong việc chế tạo phương tiện: Vì một động cơ điện chạy rất êm so với động cơ đốt trong nên những rung động và tiếng ồn do máy kia gây ra. các yếu tố trong bộ truyền động – chẳng hạn như ổ lăn – ngày càng trở nên rõ ràng. Đồng thời, các điều kiện vận hành, đặc biệt đối với vòng bi, bạc đạn (chẳng hạn như đặc tính tốc độ cao, chất bôi trơn có độ nhớt thấp, v.v.) ngày càng trở nên khó khăn hơn.
Một bộ phận đặc biệt quan trọng của ổ lăn là lồng của nó, có chức năng chính bao gồm dẫn hướng các phần tử lăn và phân phối chúng đồng đều trên chu vi của ổ lăn. Thiết kế của lồng ảnh hưởng đáng kể đến giới hạn tốc độ, hành vi ma sát cũng như sự phát triển nhiệt độ và cuối cùng nhưng không kém phần quan trọng, hành vi rung và tiếng ồn của ổ trục. Trong các điều kiện hoạt động nhất định, ngoài chuyển động quay, lồng còn thực hiện chuyển động chồng chéo có tần số rất cao so với tốc độ của nó. Chuyển động “không ổn định” của lồng này gây ra lực tiếp xúc cao với các phần tử lăn do các thành phần chuyển động có tính năng động cao của nó. Điều này có thể làm giảm hiệu suất của vòng bi, bạc đạn.
Bây giờ có thể kiểm tra động lực học lồng với sự trợ giúp của các chương trình mô phỏng đa cơ thể đặc biệt. Tất nhiên, chất lượng của các kết luận có thể được rút ra từ các mô phỏng như vậy liên quan đến sự không ổn định của lồng phụ thuộc vào việc thể hiện rất chi tiết các điểm tiếp xúc riêng lẻ và hành vi biến dạng của lồng. Một chương trình hiện có cho phép kiểm tra chuyên biệt và tương đối phức tạp là SCHAEFFLER’S CABA3D (Máy tính phân tích vòng bi 3 chiều), đã được sử dụng để thực hiện mô phỏng động của ổ lăn để tính toán. Cần có kiến thức chuyên môn chuyên ngành để giải thích kết quả của các mô phỏng thoáng qua, để phân loại chính xác chuyển động của lồng thành các loại chuyển động tới hạn hoặc không tới hạn. Tuy nhiên, nếu một số lượng lớn kết quả được phân loại, một chuyên gia sẽ gặp khó khăn khi thực hiện đánh giá theo cách thủ công. Vì lý do này, cần có một phương pháp hỗ trợ bằng máy tính thể hiện kiến thức của chuyên gia và cho phép đánh giá tự động, khách quan và đáng tin cậy về chuyển động của lồng.
2. Các tiêu chí đặc trưng cho động lực của lồng
Nhiều tiêu chí đã được đề xuất trong các bài báo kỹ thuật khác nhau để mô tả động lực của lồng và xác định hành vi không ổn định của lồng. Các tiêu chí này được trình bày ngắn gọn dưới đây. Các nghiên cứu thử nghiệm thuần túy đầu tiên về chuyển động không ổn định của lồng được KINGSBURY thực hiện vào năm 1965 đối với vòng bi con quay. Do đó, chuyển động không ổn định của lồng có thể được xác định trên cơ sở chuyển động không ổn định của mômen ma sát.
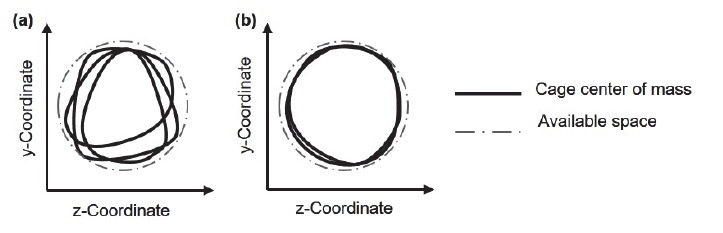
GUPTA đã kiểm tra tính không ổn định của lồng bằng cách sử dụng chương trình mô phỏng đa thân ADORE (Động lực học nâng cao của các phần tử lăn) liên quan đến các yếu tố ảnh hưởng khác nhau như đường cong trượt ma sát hoặc hoạt động của túi lồng. Để đánh giá chuyển động của lồng, GUPTA đề xuất hình dạng của biểu đồ quỹ đạo – tức là quỹ đạo của trọng tâm lồng trong mặt phẳng vuông góc với trục chịu lực – liên quan đến tốc độ tịnh tiến của trọng tâm của lồng. Theo đó, trong trường hợp chuyển động của lồng không ổn định, một đa giác cao hơn hoặc quỹ đạo rất thất thường và tùy ý của trọng tâm của lồng có thể được quan sát như một biểu đồ quỹ đạo. Điều này cho thấy mối tương quan trực tiếp giữa hình dạng của biểu đồ quỹ đạo, tốc độ của trọng tâm của lồng và sự phát triển của tiếng ồn (hoặc “tiếng kêu”)
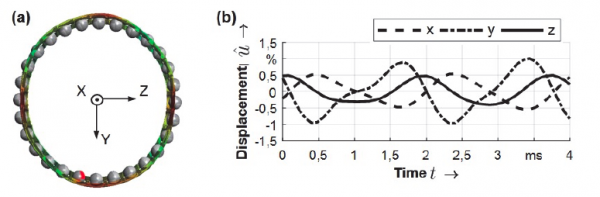
GRILLENBEGER đã đưa ra một phần mở rộng đáng kể của các tùy chọn mô phỏng nói trên để phân tích sự mất ổn định của lồng bằng cách sử dụng mô hình đàn hồi vĩ mô của lồng với sự hỗ trợ của các phần tử lồng cứng, lò xo và van điều tiết. Người ta xác định rằng với chuyển động không ổn định của lồng, chuyển động cơ thể cứng của nó bị che lấp bởi một biến dạng đàn hồi mạnh. Sử dụng mô phỏng và thực nghiệm, ảnh hưởng của hệ số ma sát trong vùng tiếp xúc giữa lồng và các phần tử lăn cũng như tải trọng lên chuyển động của lồng đã được khảo sát chi tiết hơn. Các dạng chuyển động khác nhau của lồng được phân biệt với sự trợ giúp của tọa độ của trọng tâm lồng, so sánh tần số quay của trọng tâm của lồng với tần số quay của bộ phần tử lăn, và sự biến dạng của lồng.
Tóm lại, bây giờ có thể lập bản đồ hành vi chuyển động của lồng bằng các chương trình mô phỏng nhiều người đặc biệt. Phần lớn, các kết quả mô phỏng tương ứng với các điều tra thực nghiệm [4], mặc dù điều tra sau này có xu hướng rất phức tạp và do đó, chỉ có thể được thực hiện đôi khi. Ngoài ra, các tài liệu kỹ thuật về chủ đề này cung cấp một số lượng lớn các phép đo dùng để xác định các chuyển động lồng không ổn định. Tuy nhiên, các nghiên cứu mô phỏng có hệ thống, mở rộng được các tác giả thực hiện trong hai năm qua cho thấy rằng các thử nghiệm về độ không ổn định của lồng tạo ra kết quả dương tính giả hoặc dương tính giả khá nhanh đối với tất cả các chỉ số đã biết. Do đó, vẫn chưa thể thực hiện được một đánh giá đáng tin cậy, khách quan và tự động về chuyển động của lồng – cho đến nay.
Một phương pháp giúp điều này có thể thực hiện được lần đầu tiên được trình bày dưới đây. Dựa trên một số lượng lớn các mô phỏng nhiều thân cho các ổ trục và các tình huống vận hành khác nhau, nó cho phép phân loại tự động các chuyển động của lồng thành các dạng chuyển động đặc trưng với độ tin cậy cao. Ngoài ra, có thể xem xét tất cả các loại lồng mô hình đàn hồi.
3. Mô tả mô hình mô phỏng
Mô phỏng đa cơ thể được thực hiện bằng phần mềm CABA3D. Mô hình hóa các lồng đàn hồi hoàn toàn, theo đó bậc tự do được giảm theo phương pháp được mô tả bởi CRAIG và BAMPTON.
Để xác định các dạng chuyển động đặc trưng, một số vòng bi, bạc đạn được kiểm tra trong các điều kiện tải khác nhau cũng như các điều kiện ban đầu và biên. Các thông số thay đổi là hệ số ma sát tiếp xúc giữa lồng và phần tử lăn cũng như tốc độ vòng và lực vòng bi, bạc đạn.
Trong trường hợp này, các ổ bi tiếp xúc có rãnh sâu và góc, vòng bi côn và trụ cũng như các vòng bi bằng polyamide, vải nhiều lớp và lồng thép tấm đã được phân tích. Đường kính lỗ khoan của vòng bi được kiểm tra nằm trong khoảng từ 65 mm đến 90 mm, trong khi kích thước túi lồng dao động trong khoảng 0,18 mm đến 1,05 mm. Bằng cách lựa chọn và kiểm tra các loại ổ lăn và kiểu lồng khác nhau được liệt kê ở trên, có thể đưa ra nhận định chung về chuyển động của lồng và khả năng ứng dụng của nó đối với các loại ổ lăn không được xem xét trong bài viết này.
4. Các đặc tính của chuyển động lồng cho mục đích phân loại Kết quả của các mô phỏng nêu trên hỗ trợ kết luận rằng chuyển động của lồng có thể được chia thành ba loại chuyển động: ổn định, không ổn định và quay vòng. Ba loại chuyển động 7 thể hiện một số tính chất nhất định; Trên cơ sở các đặc điểm này, hầu như bất kỳ chuyển động lồng nào cũng có thể được xếp vào một trong ba loại chuyển động.
Tính chất đầu tiên được sử dụng là quá trình theo thời gian của tọa độ trọng tâm của lồng trong khoảng thời gian một vòng quay của bộ phần tử lăn đối với hệ tọa độ quán tính, đứng yên. Quỹ đạo của chuyển động lồng ổn định minh họa rằng trọng tâm của lồng chuyển động nhẹ. Hai loại chuyển động còn lại hiển thị các khóa chuyển động tròn. Ngoài ra, quỹ đạo của chuyển động lồng không ổn định làm rõ ràng rằng trọng tâm của lồng quay quanh gốc của hệ tọa độ thường xuyên hơn so với bộ phần tử lăn. Do đó, tốc độ của trọng tâm của lồng lớn hơn đáng kể so với tốc độ của bộ phần tử lăn. Bằng cách liên hệ các tọa độ với thanh dẫn hướng, có thể so sánh các lồng có khe hở dẫn hướng khác nhau. Độ lệch chuẩn của các tọa độ chuẩn hóa này trong khoảng thời gian của một vòng quay lồng được sử dụng làm chỉ số; điều này chủ yếu được thực hiện để phân biệt kiểu chuyển động “ổn định” với hai kiểu chuyển động còn lại.
Ngoài tọa độ của nó, tốc độ của trọng tâm của lồng cũng cho biết nó thuộc một trong ba kiểu chuyển động. Tỷ lệ xoáy (trên GUPTA) được định nghĩa là thương số của tốc độ của trọng tâm lồng và tốc độ của bộ phần tử lăn. Theo đó, trọng tâm của lồng quay luân phiên cùng chiều và ngược chiều so với bộ phần tử lăn.
Ngoài tốc độ tịnh tiến, tốc độ quay của lồng cũng được tính bằng tỷ số tốc độ để phân tích. Tỷ lệ tốc độ được định nghĩa là thương số của định mức Euclide của tất cả các vòng quay lồng và xu hướng tuyến tính của định mức này trong phạm vi thời gian được phân loại – tức là, một vòng quay lồng. Với mục đích này, định mức Euclide của tốc độ quay của lồng xung quanh hệ trục trọng tâm của nó được tính toán. Hơn nữa, xu hướng tuyến tính đối với trình tự thời gian của quy chuẩn này được xác định trong khoảng thời gian quay một lồng. Điều này có nghĩa là trong trường hợp tốc độ không đổi, xu hướng tuyến tính tương ứng với giá trị trung bình số học. Sự thay đổi đặc tính này theo thời gian cho biết tốc độ của lồng thay đổi bao nhiêu. Lồng không ổn định hiển thị một chuỗi rất dễ bay hơi cho đặc tính này.

Tổng kết lại, có thể nói rằng ba kiểu vận động
– Ổn định,
– Luân phiên và
– Không ổn định
Có thể được xác định bằng các thuộc tính sau (kết hợp):
– Độ lệch chuẩn của tọa độ chuẩn hóa của trọng tâm của lồng
– Độ lệch chuẩn của tỷ lệ tốc độ
– Trung bình số học và độ lệch chuẩn của tỷ lệ xoáy
– Độ lệch chuẩn của các chuyển vị nút
Các giá trị này, được tính toán cho khoảng thời gian quay một lồng, được gọi là CDI (Chỉ báo Động lực Lồng), tạo cơ sở ban đầu cho việc phân loại. Các thành phần của CDI đã được lựa chọn một cách có chủ ý để đảm bảo rằng nó có thể được xác định không chỉ từ các mô phỏng mà còn từ các phép đo quang học.
5. Phân tích phân biệt để phân loại động lực của lồng
Phân tích phân biệt bậc hai cho phép chuyển động của lồng được phân loại là ổn định, không ổn định hoặc quay bằng cách đánh giá số liệu ổn định CDI, bao gồm các đặc điểm đã được mô tả ở trên. CDI số liệu xác định từ Phần 4 (xem Hình 7) được tính toán cho khoảng thời gian quay một lồng.
Phân tích phân biệt yêu cầu dữ liệu huấn luyện đại diện cho vấn đề phân loại – nghĩa là phân loại CDI cho một trường hợp tính toán cụ thể thành các loại chuyển động ổn định, không ổn định hoặc quay. Dữ liệu huấn luyện chứa các kết quả từ 402 mô phỏng đa thể và 4.788 vectơ đặc trưng. Trên cơ sở dữ liệu huấn luyện, phân bố chuẩn đa biến được xác định cho từng loại chuyển động để xác định thành viên lớp cho CDI sẽ được phân loại. Để có được hàm mong muốn, yêu cầu nhân xác suất này với một hàm biểu thị chi phí của việc phân loại sai. Cuối cùng, CDI được gán cho lớp gây ra chi phí thấp nhất do khả năng phân loại sai.
Là một ví dụ về sự phân bố của hai đặc điểm, Hình 8 cho thấy giá trị trung bình cộng của tỷ lệ xoáy và độ lệch chuẩn. Mặc dù đối với một số mô phỏng nhất định, việc phân loại thành ba loại chuyển động có thể được thực hiện chỉ dựa trên đặc tính này, nhưng thường có các khu vực chồng chéo hoặc chuyển tiếp giữa các loại chuyển động. Sử dụng CDI, các khu vực này có thể được phân tách tương đối chính xác với nhau.
Với xác nhận chéo năm lần, phân tích phân biệt có độ chính xác dự đoán 93,3%, có thể được coi là rất đáng tin cậy trong thực tế. Các phong trào lồng được phân loại không chính xác phần lớn là do các CDI không có liên kết giai cấp rõ ràng; do đó, chúng không thể được phân loại rõ ràng – ngay cả khi có sự trợ giúp của phân loại thủ công do chuyên gia thực hiện.
6. Tóm tắt và triển vọng
Bài báo này mô tả quy trình phân loại tự động khách quan và đáng tin cậy của chuyển động lồng ổ trục lăn thành ba loại chuyển động đặc trưng: ổn định, quay và không ổn định. Quy trình này có thể tính đến các biến dạng đàn hồi của lồng. Cơ sở cho quy trình phân loại này là Chỉ báo Động lực Lồng (CDI), phụ thuộc vào một số thuộc tính. Tổng cộng 402 mô phỏng và 4.788 CDI từ các loại ổ trục và lồng khác nhau được sử dụng để huấn luyện phân tích phân biệt bậc hai để phân loại chuyển động của lồng. Sau khi xác thực chéo năm lần, thuật toán có độ chính xác dự đoán là 93,9%. Phần lớn các chuyển động lồng được chỉ định không chính xác không thể hiện bất kỳ hành vi chuyển động rõ ràng nào là đặc trưng của một lớp nhất định.
Khi dữ liệu huấn luyện được tạo, cần đặc biệt chú ý để đảm bảo rằng phân loại này cũng có thể được sử dụng cho các loại vòng bi, bạc đạn và lồng khác mà thuật toán chưa biết. Điều này đảm bảo phạm vi áp dụng rộng rãi. Ngoài ra, quy trình được mô tả ở trên cũng cho phép các kết quả của các thử nghiệm quy mô lớn được tự động hóa và phân loại khách quan thành ba loại chuyển động (ổn định, không ổn định và quay vòng), để có thể kiểm tra động lực của lồng liên quan đến nhiều loại ảnh hưởng. , chẳng hạn như sự thay đổi về hình dạng hoặc tải trọng trên ổ lăn.